

夹住一块肝脏,该用多大的力?向下切一刀,周围组织会怎样变化?遇到血管,又该在什么时候停下来?
外科医生的手感与判断,来自长期训练。换成机器人,上手术台之前,它能去哪里练手?
在杭州市上城区钱塘智慧城机器人产业园区,汉思机器人创始人庄太森博士和团队正在搭建一座特殊的“练习场”:将人体组织搬进虚拟世界,让机器人练习推、拉、夹等动作,学习操作与组织变化之间的关系。这座名为OpenHands的虚拟训练场,也将为企业正在研发的智能手术器械、低温等离子抗癌机器人等产品提供支撑。
先让机器人懂得软硬
“软组织不一样。”庄太森反复强调。
骨头相对坚硬,肝脏、肌肉、脂肪却各有各的“脾气”。人一呼吸,器官会移动;器械轻轻一拉,组织会变形。术前影像里的位置关系,到了手术中,可能已经发生变化。
机器人即便“看见”了器官,也未必知道碰上去会发生什么。
汉思想让虚拟组织具有相应的物理特性:按下去会凹陷,拉起来会牵动周围,用力不同,反应也不同。机器人操作时,还能得到相应的力反馈。
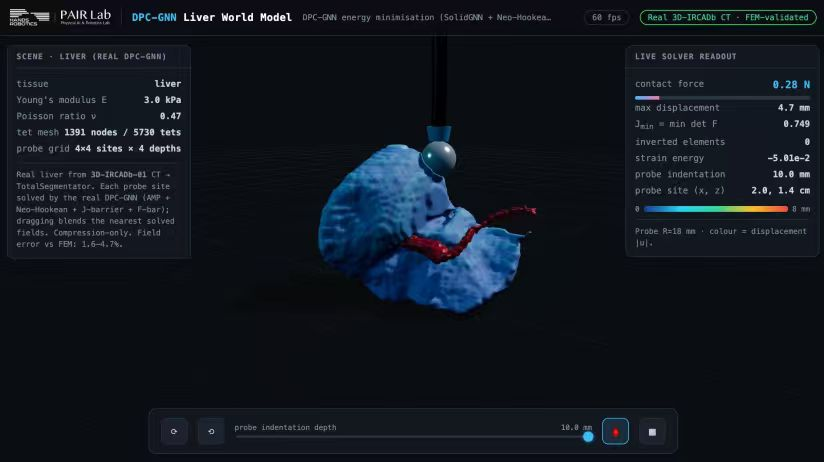
OpenHands肝脏模型交互界面,展示虚拟组织的形变与受力信息
庄太森把其中的算法解释成一张由许多节点连接起来的网:节点之间如何相互作用、受力后怎样移动,都受到物理规律约束,再借助AI提高计算效率。这就是团队所探索的“物理AI”。这套算法名为DPC-GNN(物理约束图神经网络)。它能用同一套模型,模拟从软塌塌的脑组织到硬邦邦的骨头;跟传统的精密物理计算相比,误差不到1%。更重要的是“快”——在肝脏模型上,它的计算速度能达到每秒数百帧,比人眼看的电影画面还要流畅。只有这样,器械已经向前、组织变化却没算出来的“卡顿”才不会发生。
正是有了这套算法的支撑, 团队目前已围绕肝脏、脂肪、脑组织等开展基础建模,机器人已能在虚拟环境中对软组织进行操作并实时获得力反馈,团队正进一步完善交互流程、验证实时计算能力。
如果把汉思机器人的技术路线拆开看:OpenHands是机器人练手的“世界”,装上传感器的智能器械是能看清、摸清组织的“手”,而底层约束计算规律的算法,则是将这些物理规律转化为计算的“大脑”。三者合在一起,构成了他们正在推进的智能手术器械与低温等离子抗癌机器人的底座。
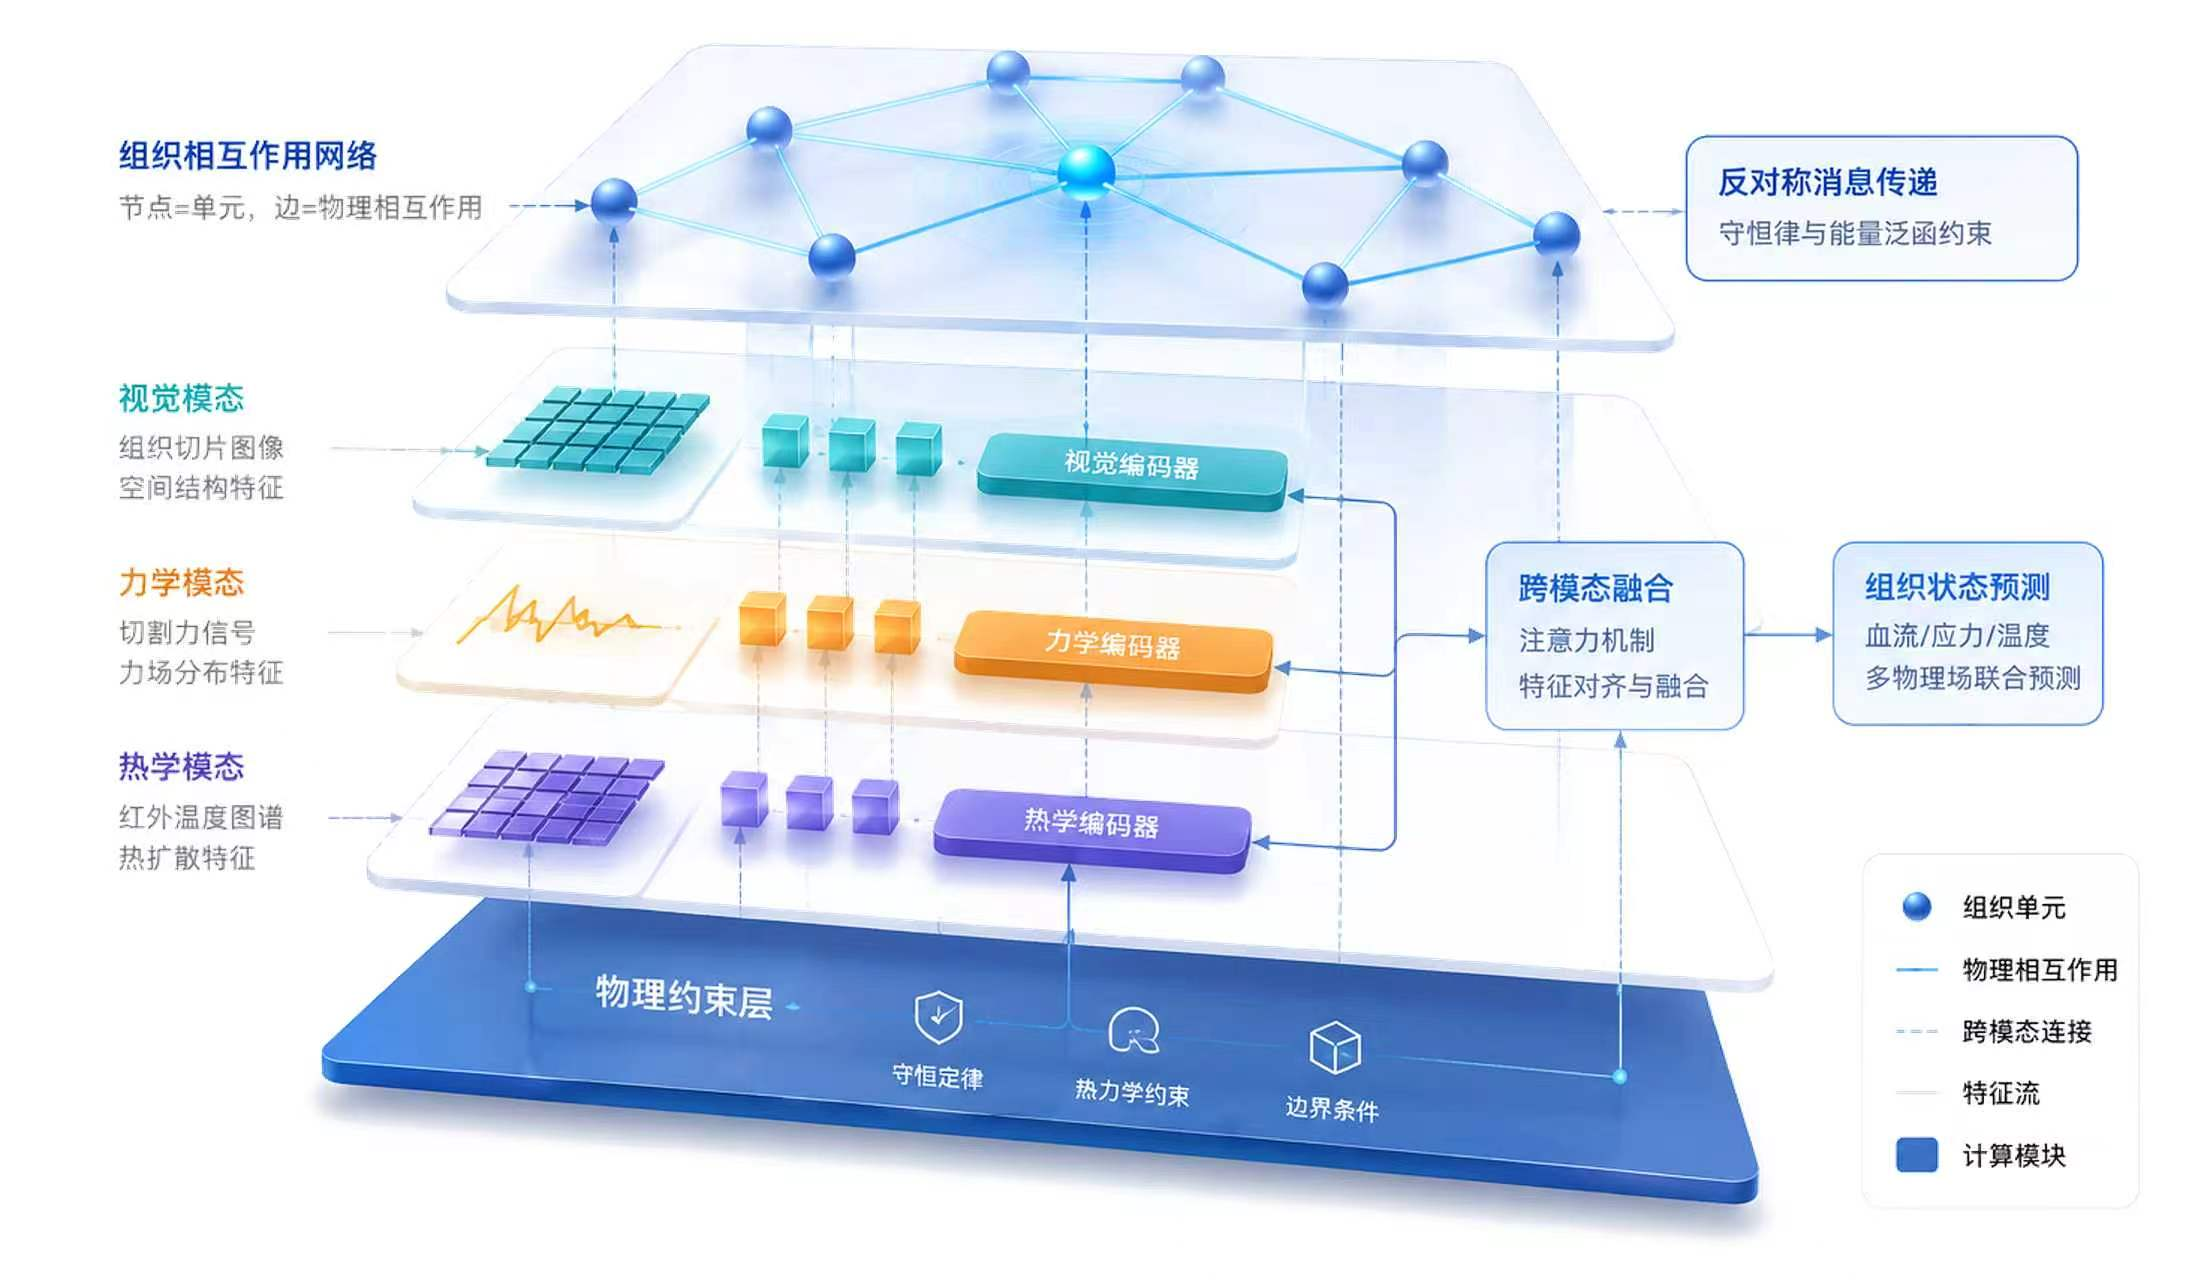
物理AI技术架构示意:融合不同信号,模拟组织状态
在虚拟世界反复练手
搭好环境,只是第一步。
医生发现血管后怎样调整方向,遇到不同组织时如何改变力度,一个熟练动作里,藏着多年积累的经验。汉思希望,未来能将这些操作记录下来,在虚拟环境中复现,供机器人反复学习。
“你让机器人在这个虚拟世界里去切一万次、一百万次。”庄太森用反复练习解释这条路径:观察每次操作带来的结果,再调整下一次动作。
但“能够交互”与“学会手术”之间,还有很长的路。
下一步,团队计划在合规前提下逐步引入临床数据,并通过离体组织力学测试等方式,比对真实组织与模型的反应,逐步校准这座练习场。未来,真实操作数据的引入及训练成果的应用,也都需要经过相应验证。
抗癌机器人也需要先练基本功
低温等离子抗癌机器人,是汉思正在推进的另一条产品线,也让训练场有了具体的应用方向。
庄太森是乔治华盛顿大学等离子物理博士,也是冷等离子抗癌技术的核心发明人之一。他带领团队历时8年攻关,主导了全球首例冷等离子抗癌FDA一期临床试验。20例晚期或复发实体瘤患者接受治疗后,中位生存期达到15个月,且未见器械相关副作用,成果于2023年发表在国际期刊《Cancers》上。
他介绍,这条产品线探索利用低温等离子处理肿瘤区域,例如在肿瘤切除后,对切除区域进一步处理。
让机器人承担相关操作,需要先回答三个问题:处理哪里,用多大剂量,怎样保持输出稳定?
团队希望将传感器、模型计算与机器人控制结合起来,辅助规划操作范围、路径和能量输出。虚拟训练场则尝试为操作模拟和后续验证提供环境。冷等离子技术本身已有FDA一期临床数据;目前处于研发及原理样机阶段的,是让机器人承担这项操作的产品线,其机器人化操作的效果与安全性还将逐项验证。
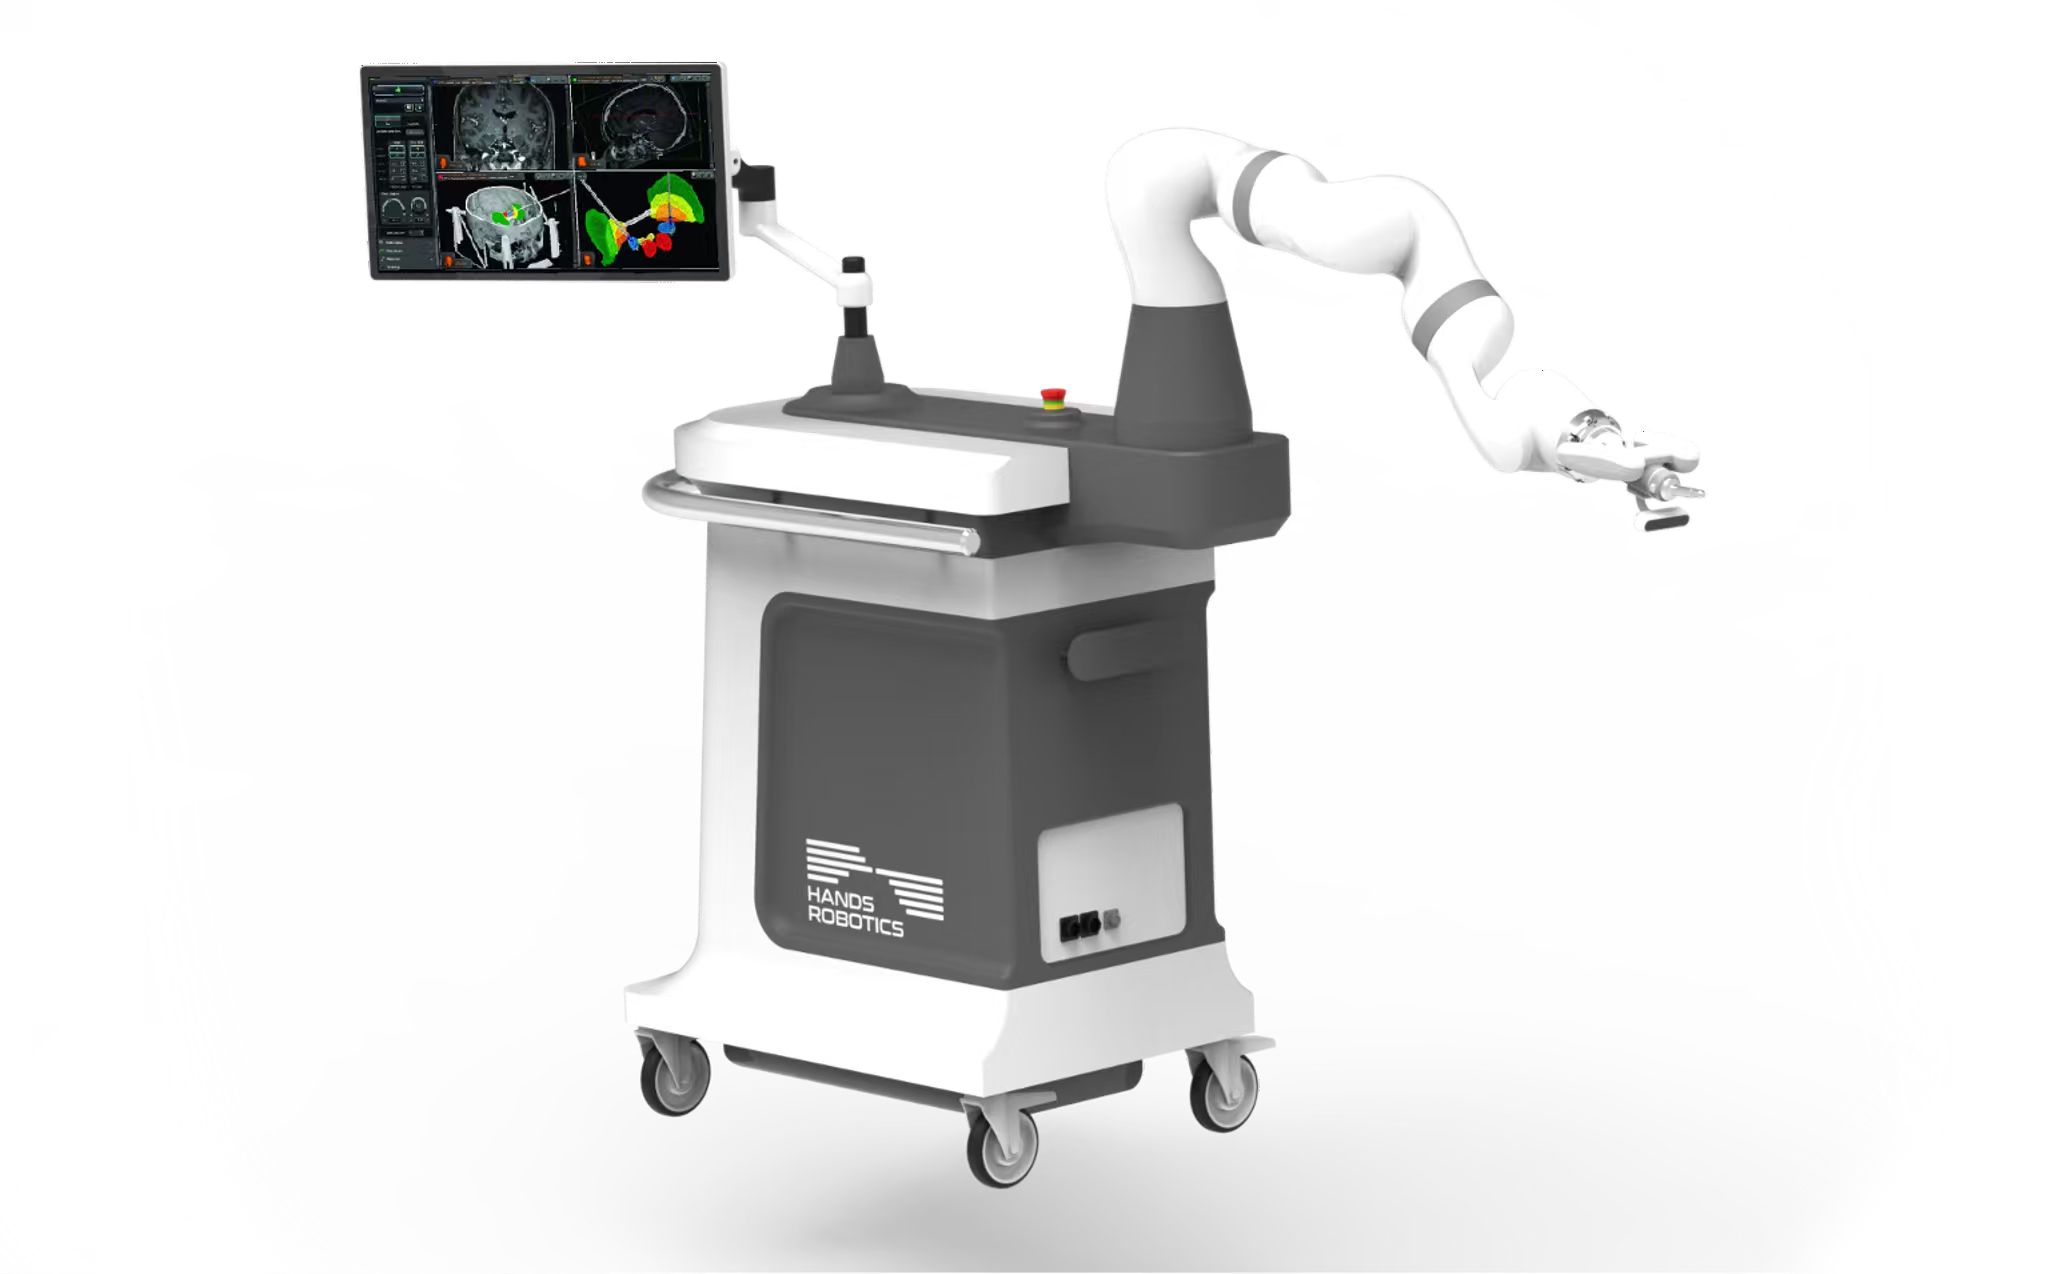
汉思机器人产品设计效果图
另一边,汉思也在从医生手中的器械入手,尝试在刀头等位置加入传感器,收集力度、姿态和组织响应等信息。
这些工具既要帮助医生感知刀下情况,也有望在满足注册和数据使用要求后,为虚拟训练场积累真实操作经验。硬件与软件,由此连接起来。
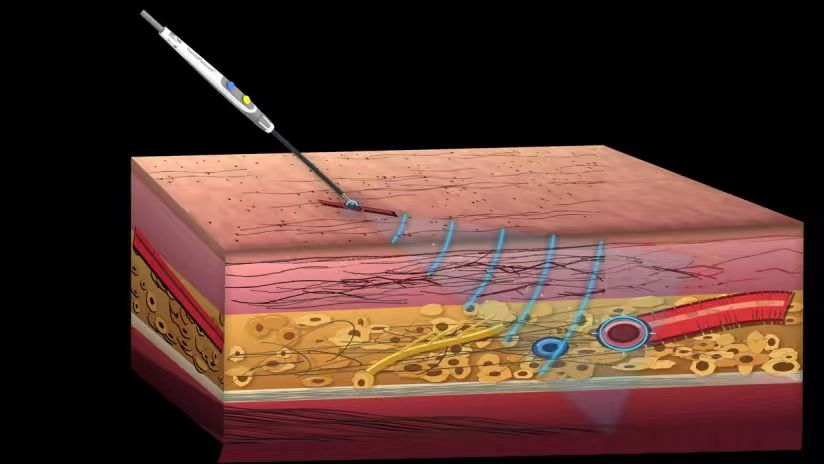
智能手术器械刀头近场感知示意图
从上城起跑 向更远处探索
2025年7月,汉思落地上城区钱塘智慧城,随后便在此推进研发。此前,庄太森曾考察多个城市,最终选择杭州,看重的是人才与产业配套。
做模型,需要AI和软件人才;做传感器、做样机,需要加工制造支持。杭州及周边城市的配套,让两条研发线得以同步推进。
在约250平方米的办公研发空间里,团队正把设想落实为电路板、样机,以及一段段能够跑通的交互流程。
团队也在探索太空医疗的可能:如果航天员远离地球,智能设备能否承担部分医疗辅助任务?他们希望,这套物理AI智能手术系统未来不仅能服务地球上的手术室,也能为深空探索提供一份医疗辅助的底气。
而眼下,团队首先要做好的,是练习场里的基本功——让机器人碰到虚拟组织时,得到更接近真实的回应。